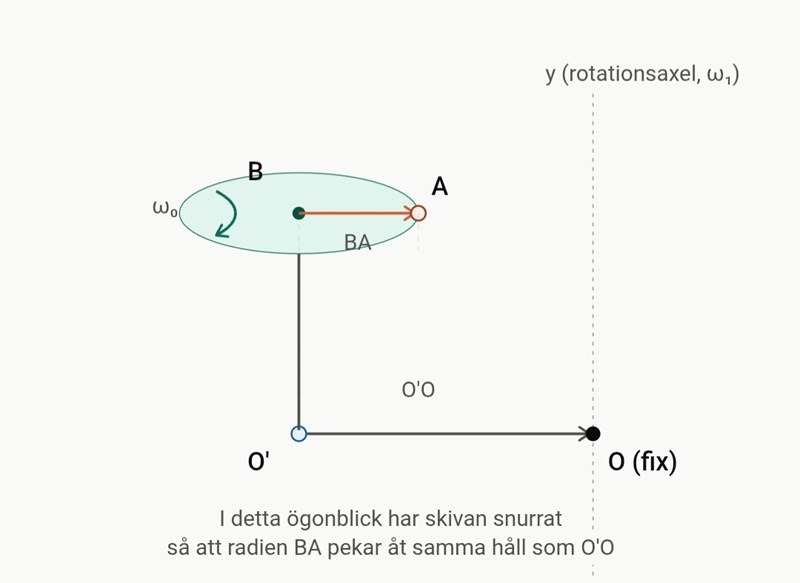
Den absoluta hastighet och acceleration då BA är parallell med O'O
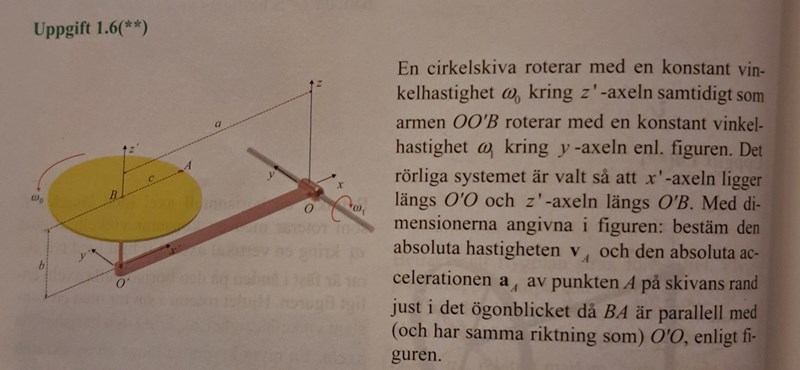
Hej!
Hur ska man tänka med vO' då det ej ser ut som att den O'sammanfaller med O ? Vi ser ju att rO'O=aex, men hur bestämmer man v_O'O?

Du kan tex använda att
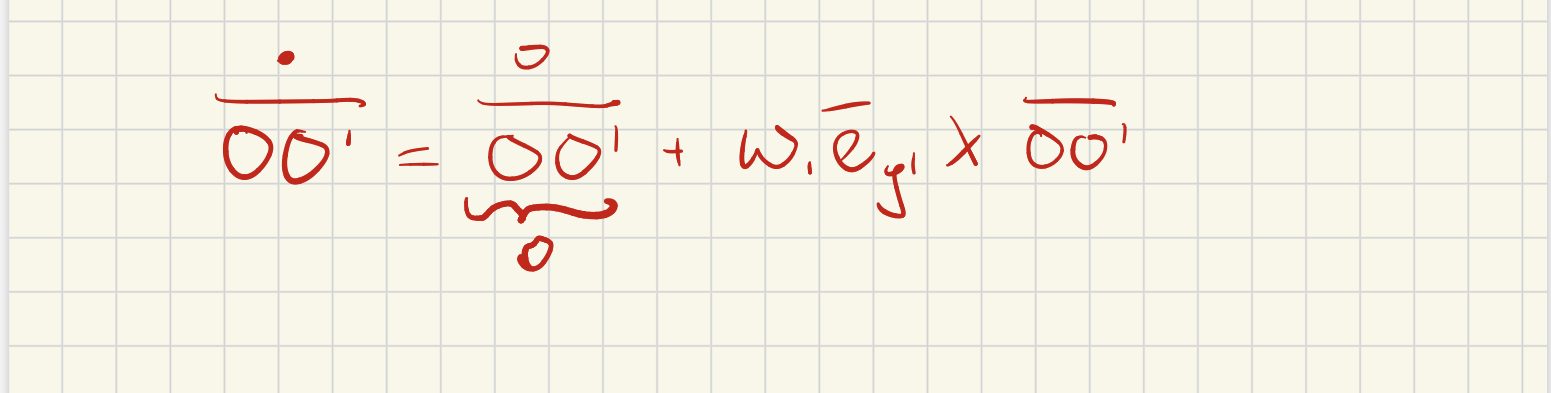
PATENTERAMERA skrev:Du kan tex använda att
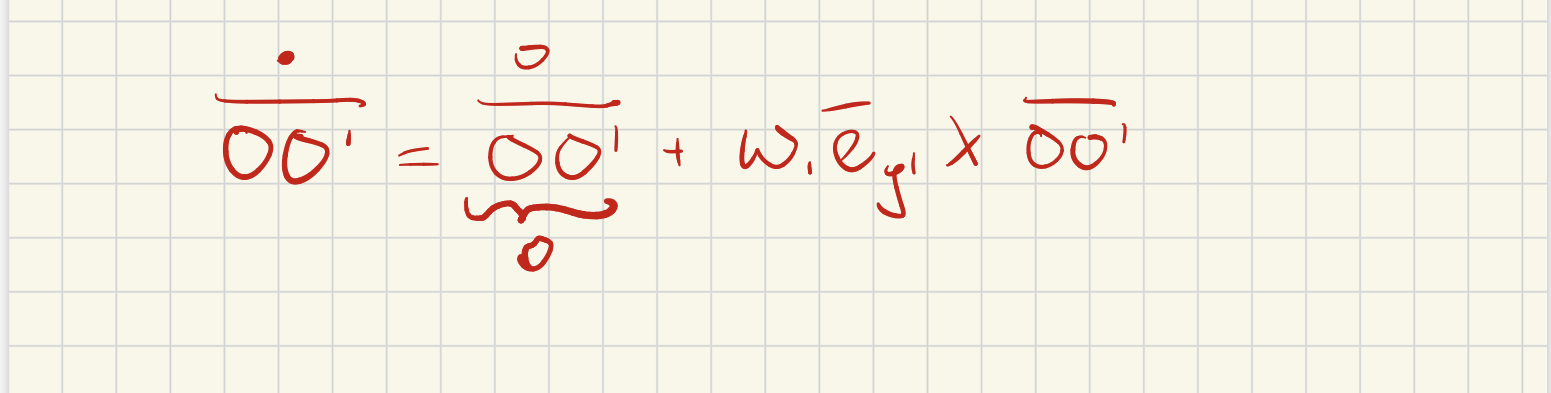
Förstår ej vad som står där. Vi ska ju ha vA=vsp+vrel där vsp=vO'+w0×rrel
Det är för att räkna ut vO’.
Tillägg: 27 aug 2026 21:01
PATENTERAMERA skrev:Det är för att räkna ut vO’.
Tillägg: 27 aug 2026 21:01
Men är ej OO'=aex? Jag hänger ej med på din ekvation i #2
Vi använder formeln för derivator i olika koordinatsystem.
.
Prick är derivatan relativt fixt koordinatsystem. Ring är derivatan relativt roterande koordinatsystem. är det roterande koordinatsystemets vinkelhastighet relativt det fixa koordinatsystemet.
PATENTERAMERA skrev:Vi använder formeln för derivator i olika koordinatsystem.
.
Prick är derivatan relativt fixt koordinatsystem. Ring är derivatan relativt roterande koordinatsystem. är det roterande koordinatsystemets vinkelhastighet relativt det fixa koordinatsystemet.
Ok. Men vi söker v_O'
PATENTERAMERA skrev:Ja.
Men hur ska vi ställa upp det? Det är där jag kör mest fast på pga hur svår systemet ser ut.
PATENTERAMERA skrev:.
1)Jag tror ej jag hänger med. Vi har ju rOO' och vill ha dess derivata relativt det fixa systemet. Men jag förstår ej hur det kommer sig att w1 är vinkelhastighet kring roterande system relativt fixa systemet,det borde vara w0?
2) förstår ej hur ring derivata är 0..
Är du med på första likheten?
1) w0 är vinkelhastigheten hos skivan relativt det primmade koordinatsystemet, inte det primmade koordinatsystemets vinkelhastighet relativt ett fixt koordinatsystem.
2)
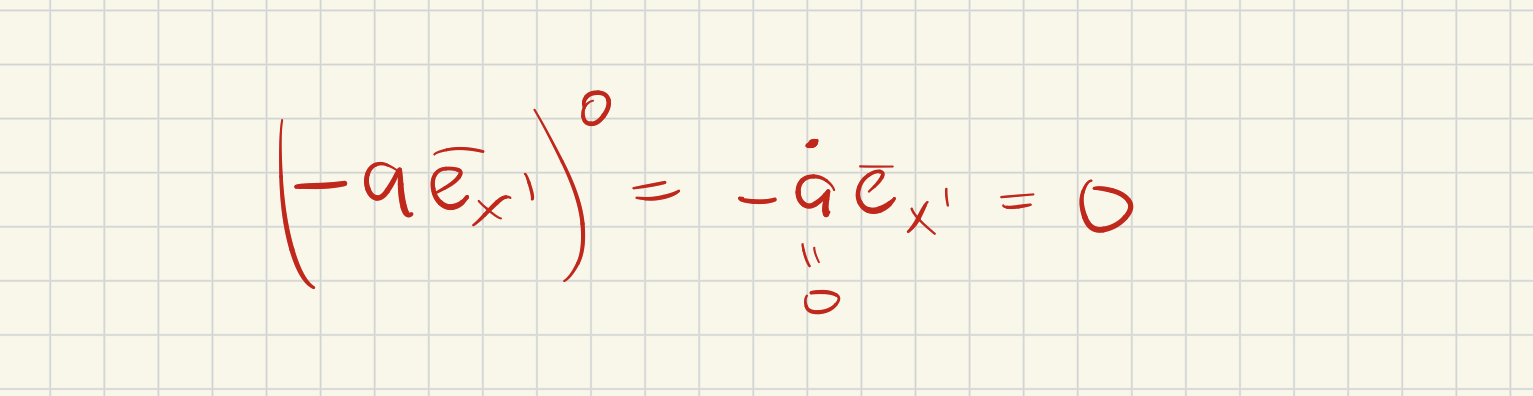
PATENTERAMERA skrev:1) w0 är vinkelhastigheten hos skivan relativt det primmade koordinatsystemet, inte det primmade koordinatsystemets vinkelhastighet relativt ett fixt koordinatsystem.
2)
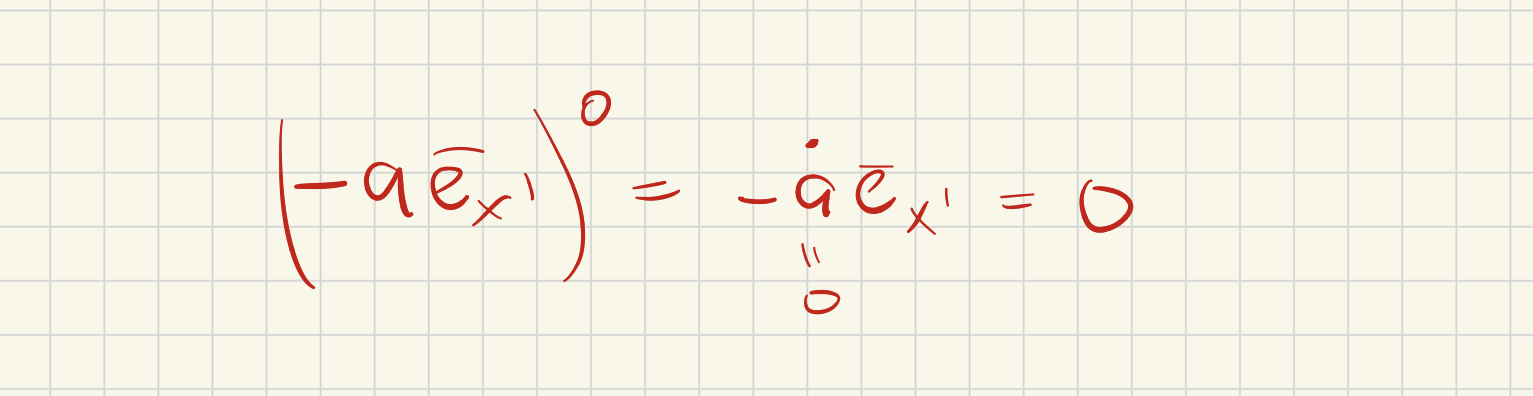
1) hur kan vi från figuren avläsa att w0 roterar kring skivan relativt primmade system men w1 roterar kring primmade systemet relativt fixr koordinatsystem? I mina ögon ser det ut som att w1 roterar kring fixt koordinatsystem
Det primmade systemet är fixt med armen som roterar med w1. Det framgår av text och figur.
PATENTERAMERA skrev:Det primmade systemet är fixt med armen som roterar med w1. Det framgår av text och figur.
vad betyder det? Det är ju två olika koordinatsystem här som ej sammanfaller dvs xyz ligger ej i x'y'z'. Jag förstår inte vad de menar med det i texten.
I sådana här problem så har man åtminstone två koordinatsystem, ett fixt och ett rörligt. Jag uppfattar det som att det primmade systemet är rörligt och följer med armens rörelse.
PATENTERAMERA skrev:I sådana här problem så har man åtminstone två koordinatsystem, ett fixt och ett rörligt. Jag uppfattar det som att det primmade systemet är rörligt och följer med armens rörelse.
Ok. Men vad är armen här i uppgiftens figur? Jag har svårt bara att se hur den roterar så att vi har en vinkelhastighet som roterar relativt armens koordinatsystem. Sen förstår jag inte om den där armen tillhör det fixa eller rörliga systemet.

Armen är OO'B, alltså en stång OO' och sedan en pinne O'B som sitter fast på stången.
Jag själv skulle kalla OO' för arm, men nu har de valt annorlunda.
Armen är stilla i det primmade systemet. Är det det du menar med tillhör?
Laguna skrev:Armen är OO'B, alltså en stång OO' och sedan en pinne O'B som sitter fast på stången.
Jag själv skulle kalla OO' för arm, men nu har de valt annorlunda.
Armen är stilla i det primmade systemet. Är det det du menar med tillhör?
Jag ser armen men mitt problem är att jag ser inte vilket koordinatsystem som armen OO'B tillhör eftersom den utgår från O i det fixa systemet och sen vidare till det primmade systemet? Vi ser att O'B (pinnen ) till armen tillhör det primmade systemet, det är oklart bara för mig vilket koordinatsystem hela armen befinner sig i. Att säga tillhör är kanske fel ord sorry
Jag tycker inte det är meningsfullt att säga att en viss punkt tillhör eller befinner sig i ett visst koordinatsystem. Punkten existerar, oberoende av koordinatsystem. För att ange dess position numeriskt använder man koordinater i något koordinatsystem. Alla koordinatsystem kan användas för alla punkter.
Fysiker19 skrev:Laguna skrev:Armen är OO'B, alltså en stång OO' och sedan en pinne O'B som sitter fast på stången.
Jag själv skulle kalla OO' för arm, men nu har de valt annorlunda.
Armen är stilla i det primmade systemet. Är det det du menar med tillhör?
Jag ser armen men mitt problem är att jag ser inte vilket koordinatsystem som armen OO'B tillhör eftersom den utgår från O i det fixa systemet och sen vidare till det primmade systemet? Vi ser att O'B (pinnen ) till armen tillhör det primmade systemet, det är oklart bara för mig vilket koordinatsystem hela armen befinner sig i. Att säga tillhör är kanske fel ord sorry
Panteramera, kan du svara på detta?
Laguna skrev:Jag tycker inte det är meningsfullt att säga att en viss punkt tillhör eller befinner sig i ett visst koordinatsystem. Punkten existerar, oberoende av koordinatsystem. För att ange dess position numeriskt använder man koordinater i något koordinatsystem. Alla koordinatsystem kan användas för alla punkter.
Vet ej om du förstod vad jag skrev. Men jag tror ej jag förstår vad du skrev faktiskt.
PATENTERAMERA skrev:I sådana här problem så har man åtminstone två koordinatsystem, ett fixt och ett rörligt. Jag uppfattar det som att det primmade systemet är rörligt och följer med armens rörelse.
Så armen OO'B är i det rörliga systemet relativt det fixa systemet och vinkelhastigheten w1 roterar i det fixa systemet relativt det rörliga systemet?
Bump

Sådana här uppgifter blir väldigt mycket jobbigare (men inte olösliga) om man inte kan se förloppet/rörelsen framför sig. Jag tror att det är en av dina största trösklar i den här (och andra mekanikkurser) kursen.
Här har vi en arm OO'B som roterar. Man har valt att lägga ett koordinatsystem xyz som är stilla med origo i O. Koordinatsystemet xyz roterar inte.
För att förenkla beräkningarna inför man ett annat koordinatsystem x'y'z' med origo I O'. Detta koordinatsystem rör sig eftersom dess origo O' roterar kring y-axeln (i det oprimmade systemet). I bilden i uppgiften pekar z' och z åt samma håll (uppåt) men när armen har roterat ett halvt varv pekar z' i motsatt riktning (nedåt). Kan det vara detta som du inte är med på?
En punkts rörelse, t ex. A, kan man beskriva i vilket koordinatsystem som helst, precis som Laguna (föredömligt tydligt, tycker jag) förklarar.
Peter skrev:Sådana här uppgifter blir väldigt mycket jobbigare (men inte olösliga) om man inte kan se förloppet/rörelsen framför sig. Jag tror att det är en av dina största trösklar i den här (och andra mekanikkurser) kursen.
Här har vi en arm OO'B som roterar. Man har valt att lägga ett koordinatsystem xyz som är stilla med origo i O. Koordinatsystemet xyz roterar inte.
För att förenkla beräkningarna inför man ett annat koordinatsystem x'y'z' med origo I O'. Detta koordinatsystem rör sig eftersom dess origo O' roterar kring y-axeln (i det oprimmade systemet). I bilden i uppgiften pekar z' och z åt samma håll (uppåt) men när armen har roterat ett halvt varv pekar z' i motsatt riktning (nedåt). Kan det vara detta som du inte är med på?
En punkts rörelse, t ex. A, kan man beskriva i vilket koordinatsystem som helst, precis som Laguna (föredömligt tydligt, tycker jag) förklarar.
Ja precis det är svårt med intutionen kring såna frågor tyvärr. Jag chattade sönder med AI om den frågan. Den påstod att O' rör sig i en cirkel runt y-axeln med konstant vinkelhastighet w1 för O är ju fix punkt då xyz rör sig inte som du sa. O' befinner sig hela tiden på avstånd a från centrum av cirkeln vid varje ny position.
Det var egentligen smart att rita rotationsaxel för armen. Skivans rotationsaxel är ju i z' -led . Jag förstår nu vO' är skild från 0.