

Bestäm hjulets vinkelhastighet och dess vinkelacceleration
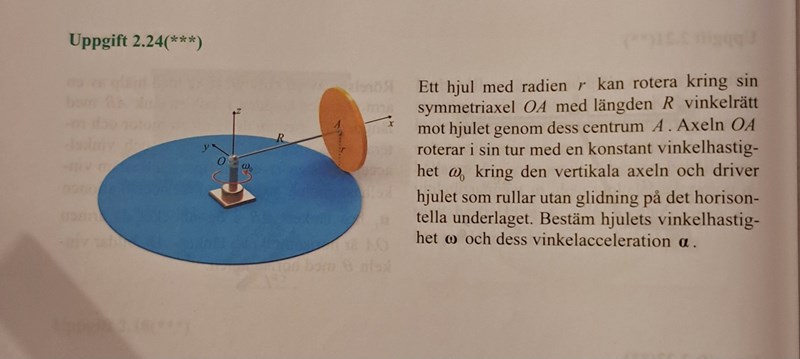
Hej!
Jag har kört fast på detta problem. Hur ska man börja?

Om C är hjulets kontaktpunkt med marken så gäller det att
0 = .
PATENTERAMERA skrev:Om C är hjulets kontaktpunkt med marken så gäller det att
0 = .
1)Är kontaktpunkten alltid 0 och även kallad för momentancentrum ifall hjulet rullar utan glidning relativt planet och även om hjulet är stilla stående?
2)Ska man alltid anta att marken som hjulet rullar på ej rör sig när vi snackar om rullning utan glidning? Det känns som att rullning utan glidning inte finns om hjulet rullar och glider samt om underlaget även rör sig relativt hjulet.
1) Om hjulet är stillastående så måste väl alla punkter i hjulet ha hastighet noll.
2) Ja det är nog implicit i detta fall.
PATENTERAMERA skrev:1) Om hjulet är stillastående så måste väl alla punkter i hjulet ha hastighet noll.
2) Ja det är nog implicit i detta fall.
1) Ja. Men är det så att punkten på hjulet C på cirkelns lägsta punkt möter en annan punkt på marken och i det betraktade ögonblicket är v_C,hjul=v_C,underlag=0?
2) kan man prata om rullning utan glidning ifall underlaget rör sig trots att hjulet gör det?
1) Korrekt.
2) Ja, om underlaget har samma hastighet som hjulet i kontaktpunkten.
PATENTERAMERA skrev:1) Korrekt.
2) Ja, om underlaget har samma hastighet som hjulet i kontaktpunkten.
2) Ok jag förstår.
PATENTERAMERA skrev:Om C är hjulets kontaktpunkt med marken så gäller det att
0 = .
0=wex×(-rez)=wrey
PATENTERAMERA skrev:.
Juste vi känner ej till v_A men kan hitta den genom reduktionspunkt i O. v_O=v_A+w0ez×r_OA=v_A+w0Rey=>
vi har då
ey: 0=v_A+w0R=>
-w0R=v_A
Du kan skriva som
.
Den första termen är axeln OA:s vinkelhastighet och den andra termen är hjulets vinkelhastighet relativt axeln OA.
PATENTERAMERA skrev:Du kan skriva som
.
Den första termen är axeln OA:s vinkelhastighet och den andra termen är hjulets vinkelhastighet relativt axeln OA.
Se min ändring i #10. Kan man ej göra på det sättet? ditt sätt verkar vara oförståelig. Jag vet inte om uppgiften menar att vi ska hitta hjulets vinkelhastighet relativt koordinatsystemet eller OA som den roterar kring.
Du skall hitta hjulets vinkelhastighet relativt en fix referens. Se #11 för lämplig ansats.
.
PATENTERAMERA skrev:Du skall hitta hjulets vinkelhastighet relativt en fix referens. Se #11 för lämplig ansats.
.
1)Jag förstår inte vad som menas med relativ fix referens och jag förstår inte #11
2) juste jag skrev ju rätt bara att vi ska vandra från A till O om vi använder O som reduktionspunkt men då blir vA=w0R . Så vi får då
0=w0Rey+wex×(-rez)=w0Rey+wrey=> -w0R/r=w
1) Relativt något fixt koordinatsystem.
2) Du kan skriva hjulets vinkelhastighet som axelns vinkelhastighet plus hjulets vinkelhastighet relativt axeln.
PATENTERAMERA skrev:1) Relativt något fixt koordinatsystem.
2) Du kan skriva hjulets vinkelhastighet som axelns vinkelhastighet plus hjulets vinkelhastighet relativt axeln.
1) tex den givna koordinatsystem i uppgiften?
2) men räcker inte det här svaret som jag fått fram i #14? Hjulets vinkel hastighet är lika med axelns koordinatsystem multiplicerad med R/r. I uppgifts formuleringen tolkade jag som att vi är bara ute efter hjulets vinkelhastighet och ej vinkelhastigheten relativt fixa koordinatsystemet. Det råder en viss missförstånd justnu, var i texten står det tydligt att de söker den relativa vinkelhastigheten hos hjulet?
3) varför är hjulets vinkelhastighet en summa av koordinatsystemets vinkelhastighet och hjulets vinkelhastigheten relativt koordinatsystemet?
1) Jag tolkar det som om det är ett roterande koordinatsystem som följer med i axelns rotation. Så du får tänka dig att det även finns ett fixt koordinatsystem, som du egentligen inte behöver använda här.
2) När man bara säger vinkelhastigheten så menar man nog den absoluta vinkelhastigheten, dvs relativt ett fixt koordinatsystem.
3) Det är en additionssats för vinkelhastigheter.
PATENTERAMERA skrev:1) Jag tolkar det som om det är ett roterande koordinatsystem som följer med i axelns rotation. Så du får tänka dig att det även finns ett fixt koordinatsystem, som du egentligen inte behöver använda här.
2) När man bara säger vinkelhastigheten så menar man nog den absoluta vinkelhastigheten, dvs relativt ett fixt koordinatsystem.
3) Det är en additionssats för vinkelhastigheter.
1) så vårt koordinatsystem är typ ett primmad koordinatsystem som roterar ? Jag vet ej vad axelns rotation är här, antar att det är OA kanske? Det fixa koordinatsystemet trodde jag var det givna koordinatsystemet i vår uppgift dvs xyz , men vi har alltså fått givet x'y'z' istället. Slarvigt skrivet av boken
2) ja men det hade jag inte kunnat lista ut såvida det ej är finns 3 givna olika koordinatsystem givna i figuren tex additionssatsen w_2,0=w1,0+w2,1
1) Dess vinkelhastighet är , enligt texten.
2) Du kan tänka dig att de finns ett koordinatsystem (0) som är fixt, ett koordinatsystem (1) som följer med axeln OA och ett koordinatsystem (2) som följer med i hjulets rörelse.
PATENTERAMERA skrev:1) Dess vinkelhastighet är , enligt texten.
2) Du kan tänka dig att de finns ett koordinatsystem (0) som är fixt, ett koordinatsystem (1) som följer med axeln OA och ett koordinatsystem (2) som följer med i hjulets rörelse.
2) kan du rita ut dessa koordinatsystem i figuren i #1?
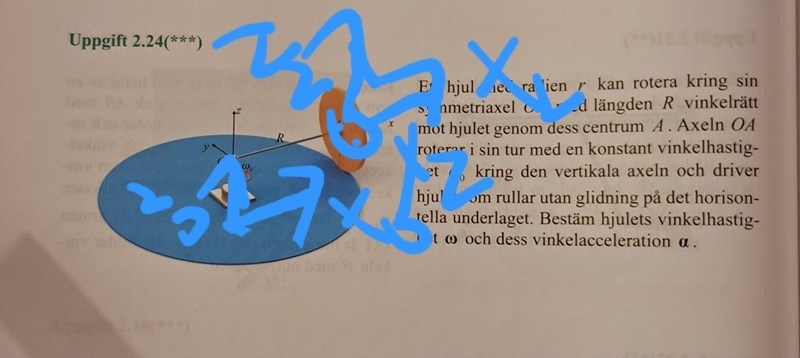
Jag antar att den här uppgiften liknar denna nedan när det gäller att koordinatsystemen roterar? Jag tänker de har inte prim i xyz axlarna men det är kanske underförstått för att ett fixt koordinatsystem roterar ej?
https://www.pluggakuten.se/trad/bestam-gaffelns-vinkelhastighet-samt-vinkelacceleration-da-s1-har-roterat/
2) Du behöver inte använda dem - se dem som underförstådda. Jobba med det koordinatsystem som redan finns i figuren.
PATENTERAMERA skrev:2) Du behöver inte använda dem - se dem som underförstådda. Jobba med det koordinatsystem som redan finns i figuren.
Jag tycker det är enklare att använda dem för annars vet jag ej vad som söks. Plus jag undrar om dessa koordinatsystem är de primmade då de roterar relativt fixa systemet?
Nej, det är enklare att inte använda dem.
PATENTERAMERA skrev:Nej, det är enklare att inte använda dem.
1)Men du sa ju att vi ska använda addition av vinkelhastigheter och sen när jag tillämpar dem genom att rita ut koordinatsystem S0,S1 och S2 så är det inte bra. Jag ser ej hur man annars kan lösa uppgiften.
2) juste S0,S1 och S2 är väl primmade koordinatsystem fast de roterar relativt varandra?
Du kan tänka dig att S0 är det koordinatsystem (fixt) som visas i figuren. Du kan tänka dig att S1 är ett koordinatsystem som är fixt relativt axeln OA(dvs roterar med axeln) men som momentant sammanfaller med S0. Du kan tänka dig att S2 är ett koordinatsystem som är fixt relativt hjulet och vars x-axel sammanfaller med x-axeln hos S1.
PATENTERAMERA skrev:Du kan tänka dig att S0 är det koordinatsystem (fixt) som visas i figuren. Du kan tänka dig att S1 är ett koordinatsystem som är fixt relativt axeln OA(dvs roterar med axeln) men som momentant sammanfaller med S0. Du kan tänka dig att S2 är ett koordinatsystem som är fixt relativt hjulet och vars x-axel sammanfaller med x-axeln hos S1.
Jag har svårt att tänka mig både S1 och S2 justnu. Hur ska det se ut? Svårt att visualisera med bara text. Jag är ganska lost på detta här om jag ska vara helt ärlig speciellt när det är 3 olika koordinatsystem.
Du har räknat flera liknande uppgifter tidigare. Titta på dem igen och ta inspiration därifrån för hur du skall angripa detta problem.
PATENTERAMERA skrev:Du har räknat flera liknande uppgifter tidigare. Titta på dem igen och ta inspiration därifrån för hur du skall angripa detta problem.
Den här uppgiften är absolut inte lik de tidigare uppgifter jag har beräknat. Den ser väldigt svår ut (tre stjärnig uppgift). Min lösning är det jag fick fram i #14 , men du kommenterade på att det är fel lösning och sen snackade du om 3 st olika koordinatsystem som du ej visade bild på hur du menar ska se ut i figuren förutom den givna. Det verkar som att uppgiften ska lösas på ett speciellt sätt än vad jag gjorde i #14. Allt jag begär från dig justnu är hur du tänker dig att de här 3 st koordinatsystem som sammanfaller ska se ut på det här figuren rent visuellt så att vi kan komma vidare och få fortsätta lösa uppgiften.
PATENTERAMERA skrev:https://www.pluggakuten.se/trad/bestam-w1-0-w2-1-w2-0-samt-vinkelhastigheterna/
https://www.pluggakuten.se/trad/bestam-hjulets-vinkelacceleration-relativt-fixa-rummet/
Liknande uppgifter.
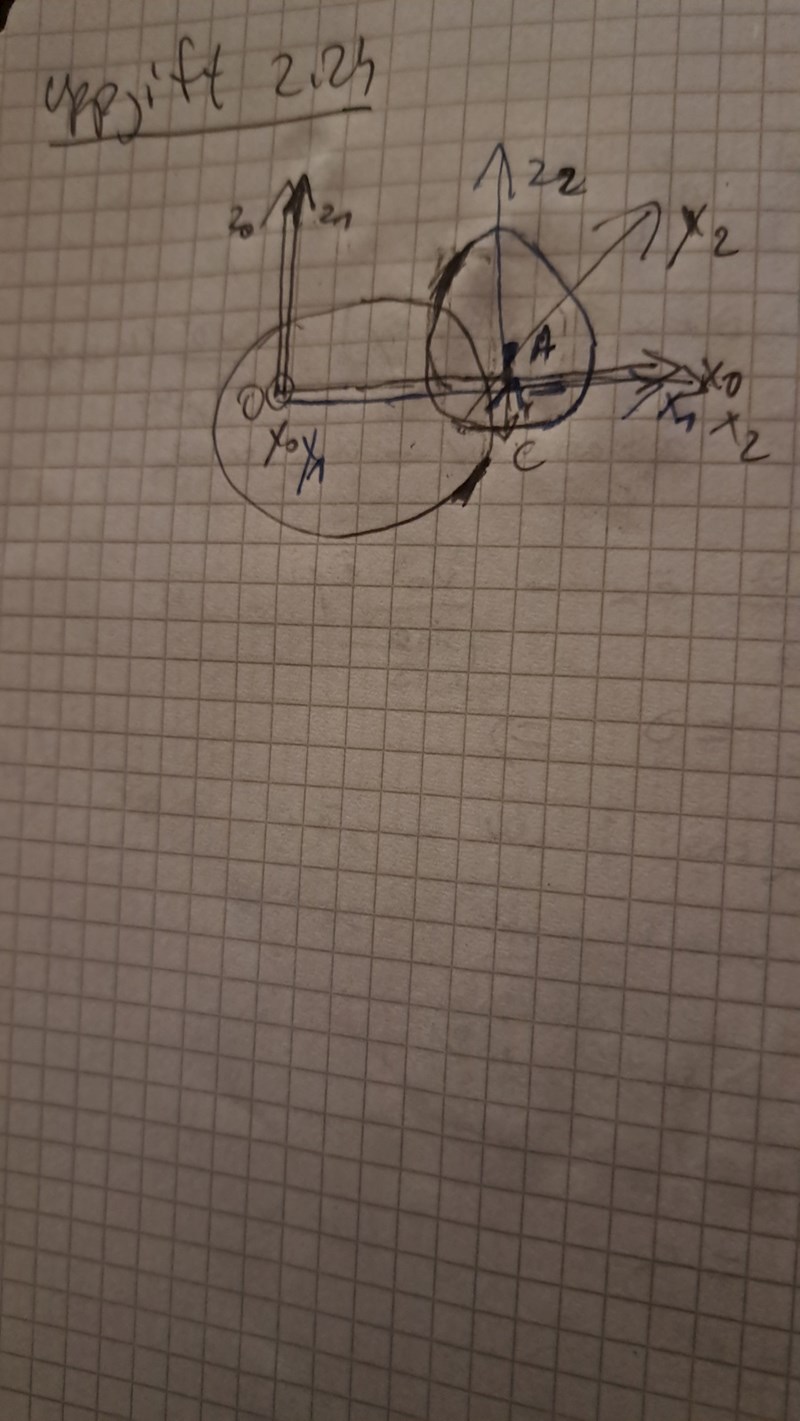
Såhär uppfattar jag att det ska se ut.
Fysiker19 skrev:PATENTERAMERA skrev:https://www.pluggakuten.se/trad/bestam-w1-0-w2-1-w2-0-samt-vinkelhastigheterna/
https://www.pluggakuten.se/trad/bestam-hjulets-vinkelacceleration-relativt-fixa-rummet/
Liknande uppgifter.
Såhär uppfattar jag att det ska se ut.
Är figuren korrekt? Försökte imitera bilderna från de liknande länkarna du har skickat i #29
Bump
Lite otydlig figur, men den går nog att använda.
PATENTERAMERA skrev:Lite otydlig figur, men den går nog att använda.
Aa ok
