

Bestämma Fsp , Fcor samt v_p,rel

Hej!
Jag fastnade på hur jag ska bestämma acor här för att bestämma Fcor i uppgiften. Jag vet att acor=2wvrel och r_rel=lex'-bey' . Vilken vinkelhastighet ska vara i acor? Antar att det är w1 . Sen när man deriverar r_rel så blir ju v_rel 0 då l och b är konstanta (om man ej tidsderiverar primmade enhetsvektoretna).

Det skall vara w0 eftersom vi betraktar rörelsen relativt primmade systemet, så det är dess vinkelhastighet som skall användas. Eftersom skivan roterar relativt det primmade systemet (och vi antar att partikeln följer med i skivans rörelse) så är vrel inte noll.
PATENTERAMERA skrev:Det skall vara w0 eftersom vi betraktar rörelsen relativt primmade systemet, så det är dess vinkelhastighet som skall användas. Eftersom skivan roterar relativt det primmade systemet (och vi antar att partikeln följer med i skivans rörelse) så är vrel inte noll.
1) jag förstår inte riktigt. I texten så står det att skivan roterar med w1 relativt OA , hur kan det vara w0 som ska användas? Stången roterar ju kring z' axeln med w0. Jag tycker det borde vara vinkelhastigheten på kroppen vilket i detta fall pekar på w1 då de säger w1 relativt stången OA
2)Om skivan roterar relativt det primmade systemet då partikeln även följer med i rörelsen måste det betyda att enhetsvektorerna roterar också och vid derivering för r_rel så blir får vi lex'prick-bey'prick ?
1) När du använder dessa formler så skall du utgå från ett rörligt koordinatsystem och det är det koordinatsystemets vinkelhastighet som kommer in i formlerna. Titta på härledningen. w1 kommer in när du skall beräkna vrel och arel.
2) Tänk att du sitter i det primmade systemet och tittar på skivan. Då ser du att partikeln utför en cirkelrörelse med vinkelhastigheten w1. Vilken hastighet upplever du att partikeln har när du följer med det primmade systemet? Detta är vrel.
PATENTERAMERA skrev:1) När du använder dessa formler så skall du utgå från ett rörligt koordinatsystem och det är det koordinatsystemets vinkelhastighet som kommer in i formlerna. Titta på härledningen. w1 kommer in när du skall beräkna vrel och arel.
2) Tänk att du sitter i det primmade systemet och tittar på skivan. Då ser du att partikeln utför en cirkelrörelse med vinkelhastigheten w1. Vilken hastighet upplever du att partikeln har när du följer med det primmade systemet? Detta är vrel.
1) koordinatsystemets egna vinkelhastighet är w0 medan skivans egna vinkelhastighet inuti systemet är w1. Förstår ej hur den kommer in i v_rel och a_rel?
2) jag fattar inte ditt resonemang tyvärr. Det är fortfarande ett bekymmer för vi har två st vinkelhastigheter här.
3) när man beräknar r_rel(ring)=v_rel så deriveras enbart komponenterna och ej basvektorerna?
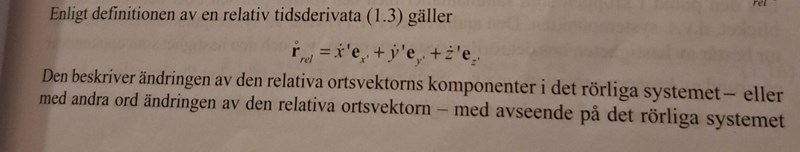
Du kan tex använda att vP, rel = vA, rel + w1 x AP = 0 + (-w1)ez’ x (-b)ey’ = -bw1ex’.
PATENTERAMERA skrev:Du kan tex använda att vP, rel = vA, rel + w1 x AP = 0 + (-w1)ez’ x (-b)ey’ = -bw1ex’.
Jag behöver hjälp med b) uppgiften innan vi tittar på c) uppgiften. En sak i taget! Sen hade jag varit otrolig tacksam om du kan besvara mina frågor i #5. Jag vet inte vad du gör i #6 och varför du använder dig av hastighetssambandet. Uppgiften i b)frågar oss om Fcor samt Fsp . Vi behöver hitta acor och asp mha de samband som är kända för dem nämligen de här nedan :
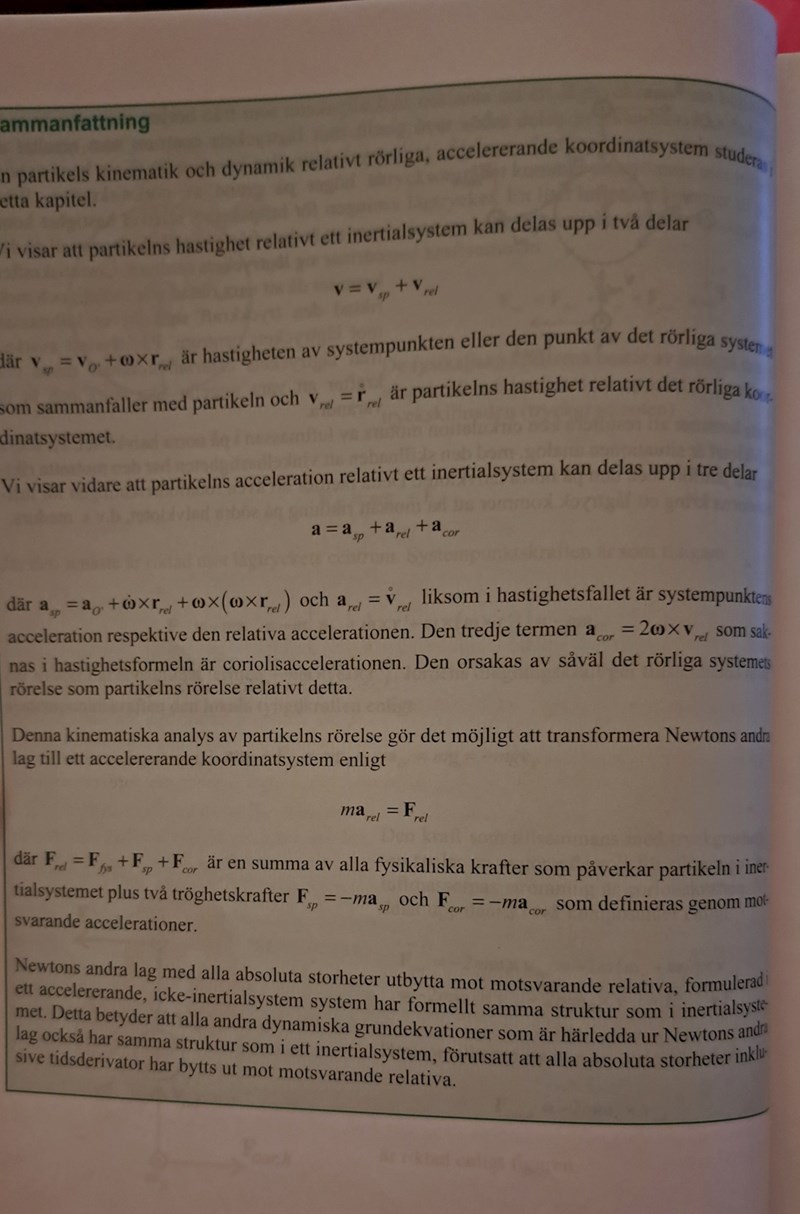
1) När du beräknar vrel så skall du tänka dig att det primmade systemet var ett fixt system som inte roterar (dvs du följer med i det primmade systemets rörelse) och se vilken hastighet som du uppfattar att P har från denna utgångspunkt. Det är ju detta som definitionen ämnar att fånga. Sett relativt det primmade systemet så rör sig P i en cirkel med vinkelhastigheten w1. Du vet hur man beräknar hastigheten för en sådan cirkelrörelse.
2) I formlerna i #7 så är w det rörliga koordinatsystemets (här det primmade) vinkelhastighet relativt en ”fix” referensram. I vårt problem så motsvarar således w av w0.
3) Ja, det är definitionen. Men här är det enklare att använda det som jag säger i 1) om tolkningen av detta än att försöka tillämpa definitionen direkt.
PATENTERAMERA skrev:1) När du beräknar vrel så skall du tänka dig att det primmade systemet var ett fixt system som inte roterar (dvs du följer med i det primmade systemets rörelse) och se vilken hastighet som du uppfattar att P har från denna utgångspunkt. Det är ju detta som definitionen ämnar att fånga. Sett relativt det primmade systemet så rör sig P i en cirkel med vinkelhastigheten w1. Du vet hur man beräknar hastigheten för en sådan cirkelrörelse.
2) I formlerna i #7 så är w det rörliga koordinatsystemets (här det primmade) vinkelhastighet relativt en ”fix” referensram. I vårt problem så motsvarar således w av w0.
3) Ja, det är definitionen. Men här är det enklare att använda det som jag säger i 1) om tolkningen av detta än att försöka tillämpa definitionen direkt.
1) ok. Men problemet här är att om vi bestämmer v_P,rel mha derivatan av r_rel så får vi r_rel(ring)=d/dt(lex'-bey') ,vi vet att l och b är konstanta men problemet är att när vi deriverar r_rel (ring) så är ex' och ey' konstanta så hur gör vi då med enhetsvektorerna i det primmade koordinatsystemet? Det är ju den vägen jag vill gå för att bestämma acor.
2) aa ok men då är jag med. Problemet är att vi vet ej v_rel justnu och jag vill gärna bestämma den utan hastighetssambandet.
3) jag vet ej vad du försöker säga i 1) än att v_P,rel=bw1 vilket jag kan köpa om man sitter i det rörliga koordinatsystemet och betraktar P röra sig i en cirkelbana med radie b. Problemet är att vi vet ej vad den hastigheten har för riktning då vi vi vet att w1=-w1ez' och r_AP=bey', vet ej om det var därför du snabbt hoppade till hastighetssambandet , men kom nu att tänka på att hastighetssambandet kommer ju från det rörliga systemet också så det kanske är lättare att använda den, men samtidigt så vet jag inte om man kan tänka att v_P,rel=0 för att P rör sig ej relativt kroppen(cirkeln) om man kopplar det här till hastighetssambandet. Om man implementerar det här med hastighetssamband och accelerationssamband så stämmer ej logiken för v_P,rel=0=> a_P,rel=0 om vi ska bestämma v_P . Jag tycker det är jätte märkligt att tillämpa dessa samband
Kan man ej bestämma r_rel mha den här geometri? Jag har svårt att sätta upp den korrekt.
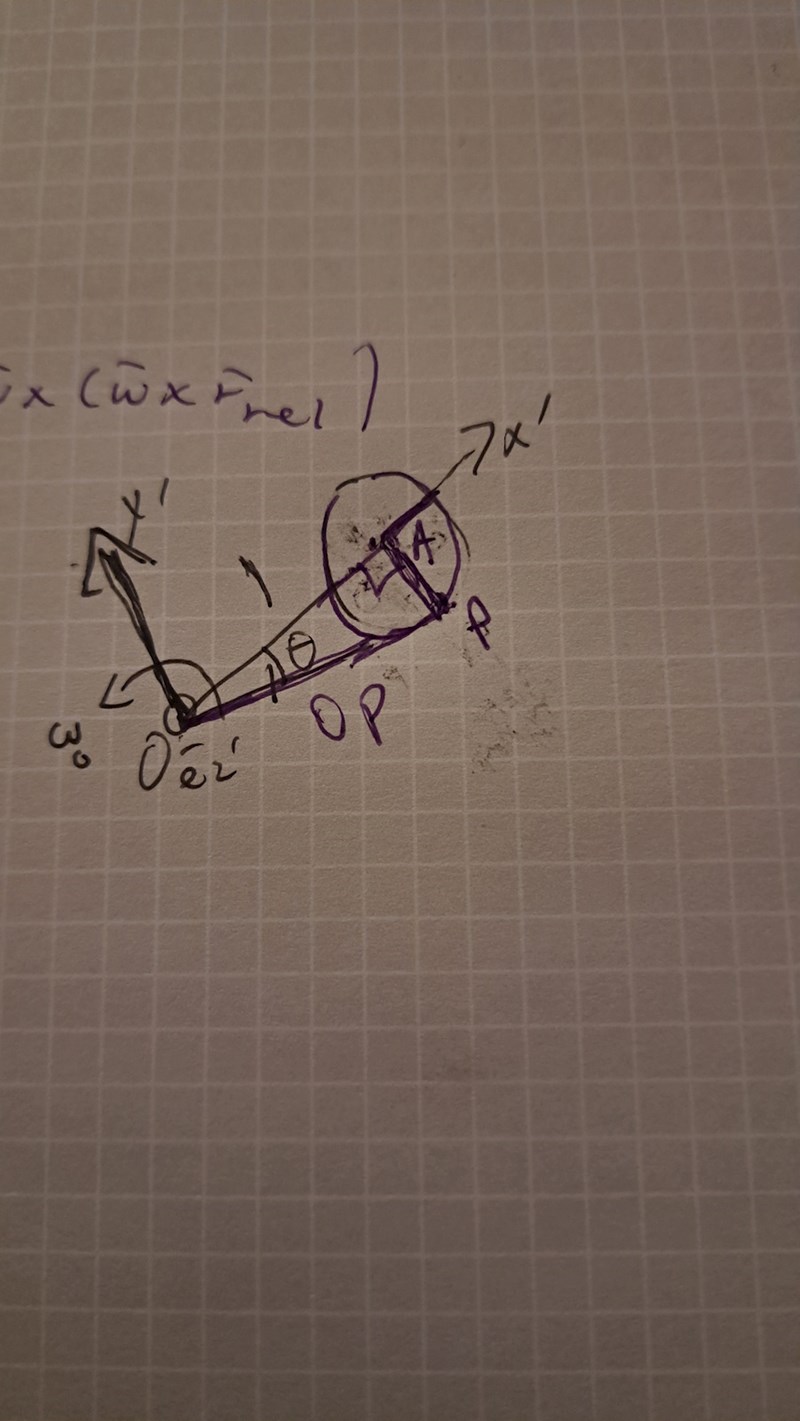
AI föreslog att jag ska rita en sådan figur för att hitta hur P:s läge beror på vinkel theta i varje ögonblick
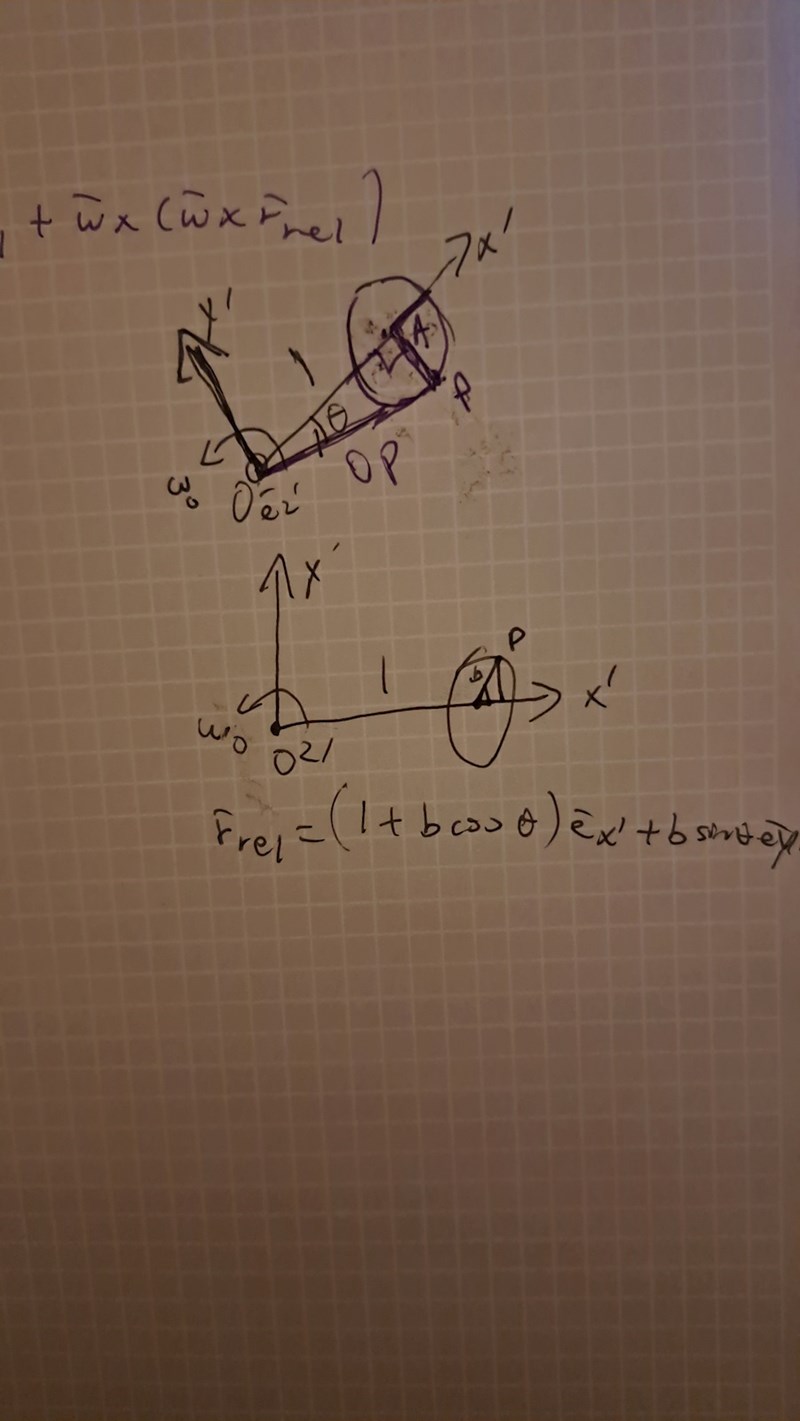
1) Du vet att rrel = lex’ + y’ey’. Så vrel = (dy’/dt)ey’. Obs y’ = -b just i det betraktade ögonblicket men y’ är inte konstant utan ändras över tid eftersom skivan roterar relativt koordinatsystemet. Så du kan inte dra slutsatsen att dy’/dt = 0. Du måste lista ut vad dy’/dt skall bli om du vill använda denna metod.
2) Se 1.
3) Du vet redan hur man bestämmer hastigheten av något som rör sig på en cirkel med konstant fart. Du behöver inte räkna ut detta. Gå inte över ån efter vatten.
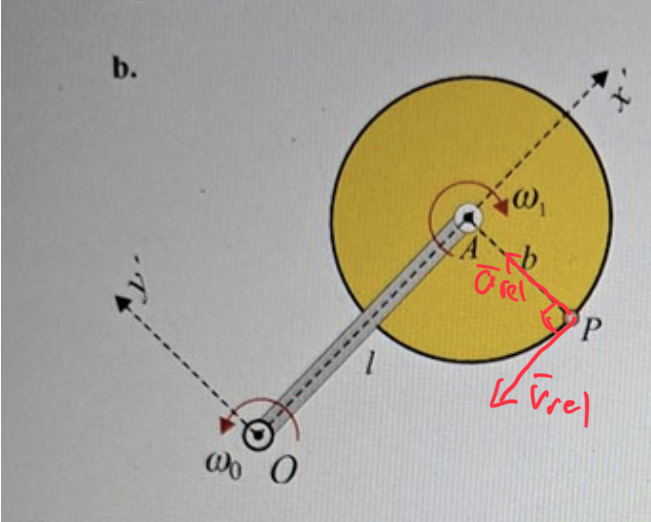
PATENTERAMERA skrev:1) Du vet att rrel = lex’ + y’ey’. Så vrel = (dy’/dt)ey’. Obs y’ = -b just i det betraktade ögonblicket men y’ är inte konstant utan ändras över tid eftersom skivan roterar relativt koordinatsystemet. Så du kan inte dra slutsatsen att dy’/dt = 0. Du måste lista ut vad dy’/dt skall bli om du vill använda denna metod.
2) Se 1.
3) Du vet redan hur man bestämmer hastigheten av något som rör sig på en cirkel med konstant fart. Du behöver inte räkna ut detta. Gå inte över ån efter vatten.
Jag tror inte jag förstår detta längre. Jag bestämde r_rel=lex'-bey' och nu säger du att l och b är ej konstanta vilket för mig är oförståelig, radien b borde vara konstant hela tiden och l är längden på stången. Men det står ingenting i texten om b och l är konstanta förutom w1 och w0, sen säger AI att P:s läge varierar hela tiden när cirkeln roterar och jag tror det är därför AI införde den där vinkeln i #11 för det beskriver att theta ändras med tiden där theta är vinkeln mellan x' axeln och AP. Kan det vara något man ska ta hänsyn till?
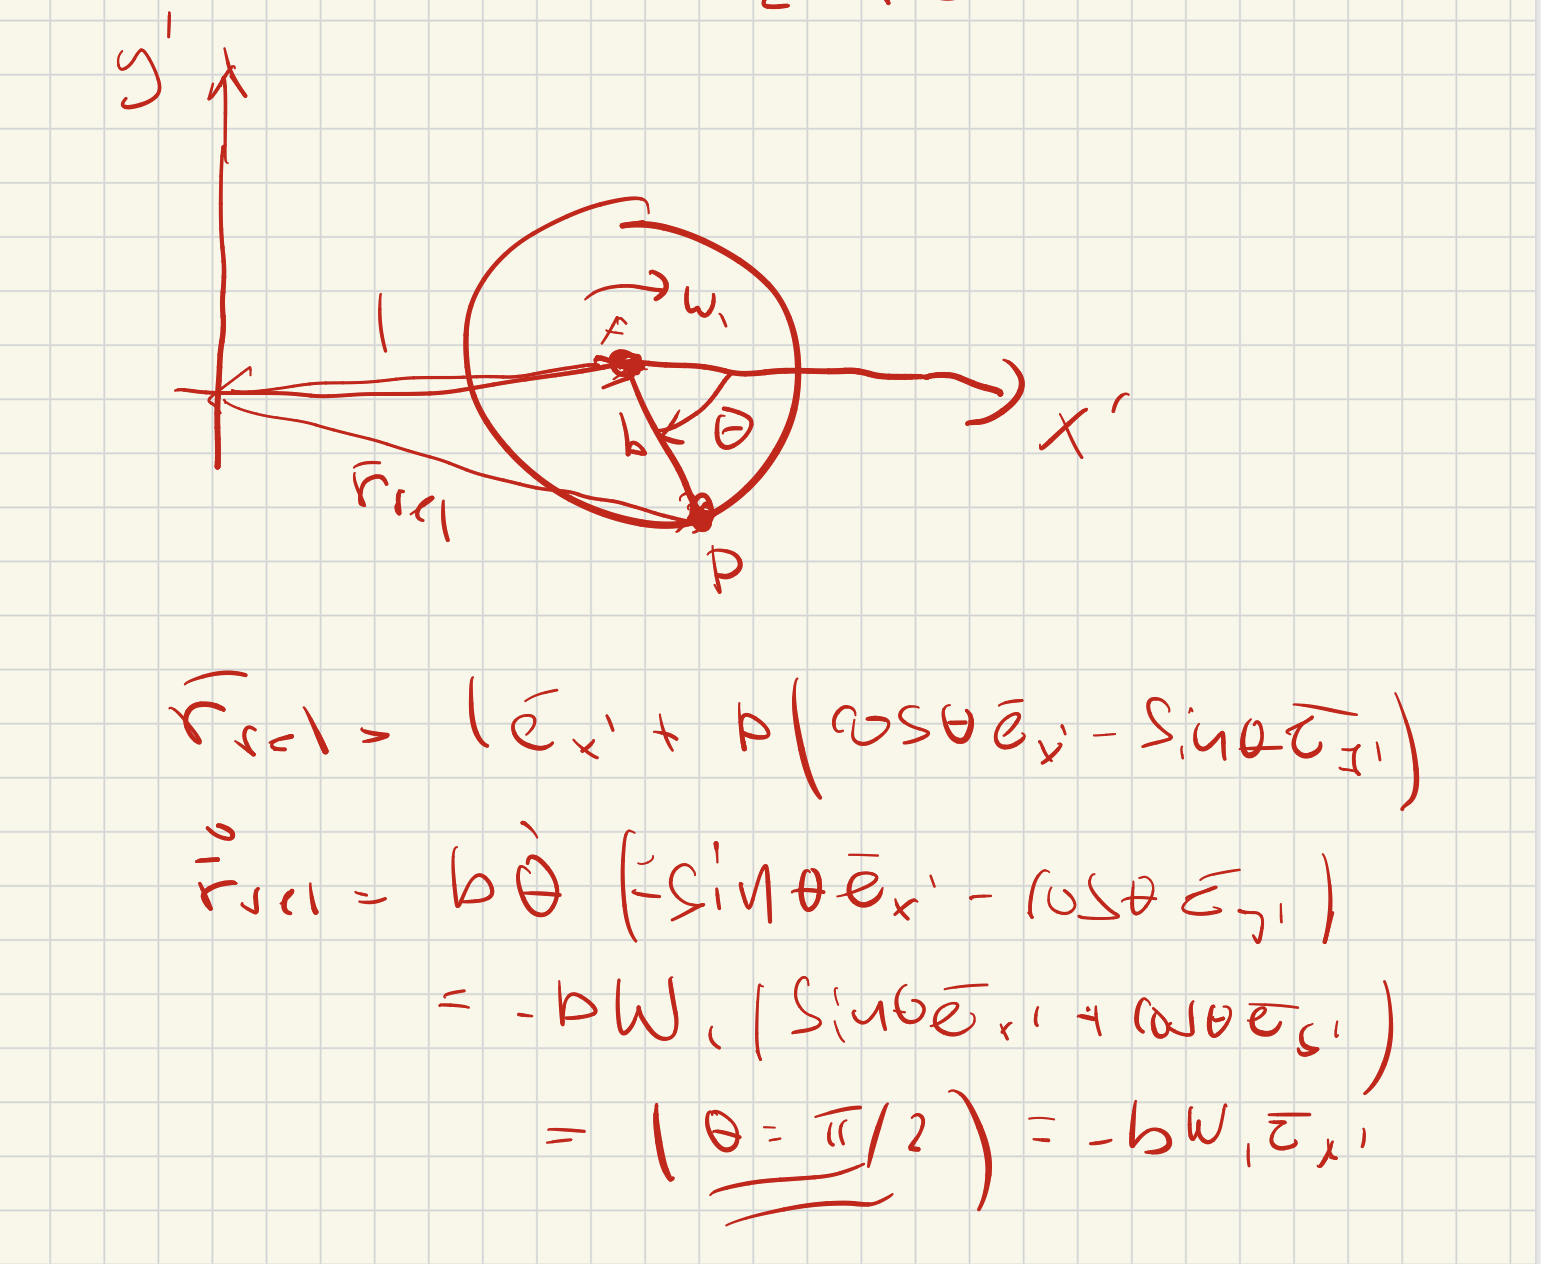
PATENTERAMERA skrev:
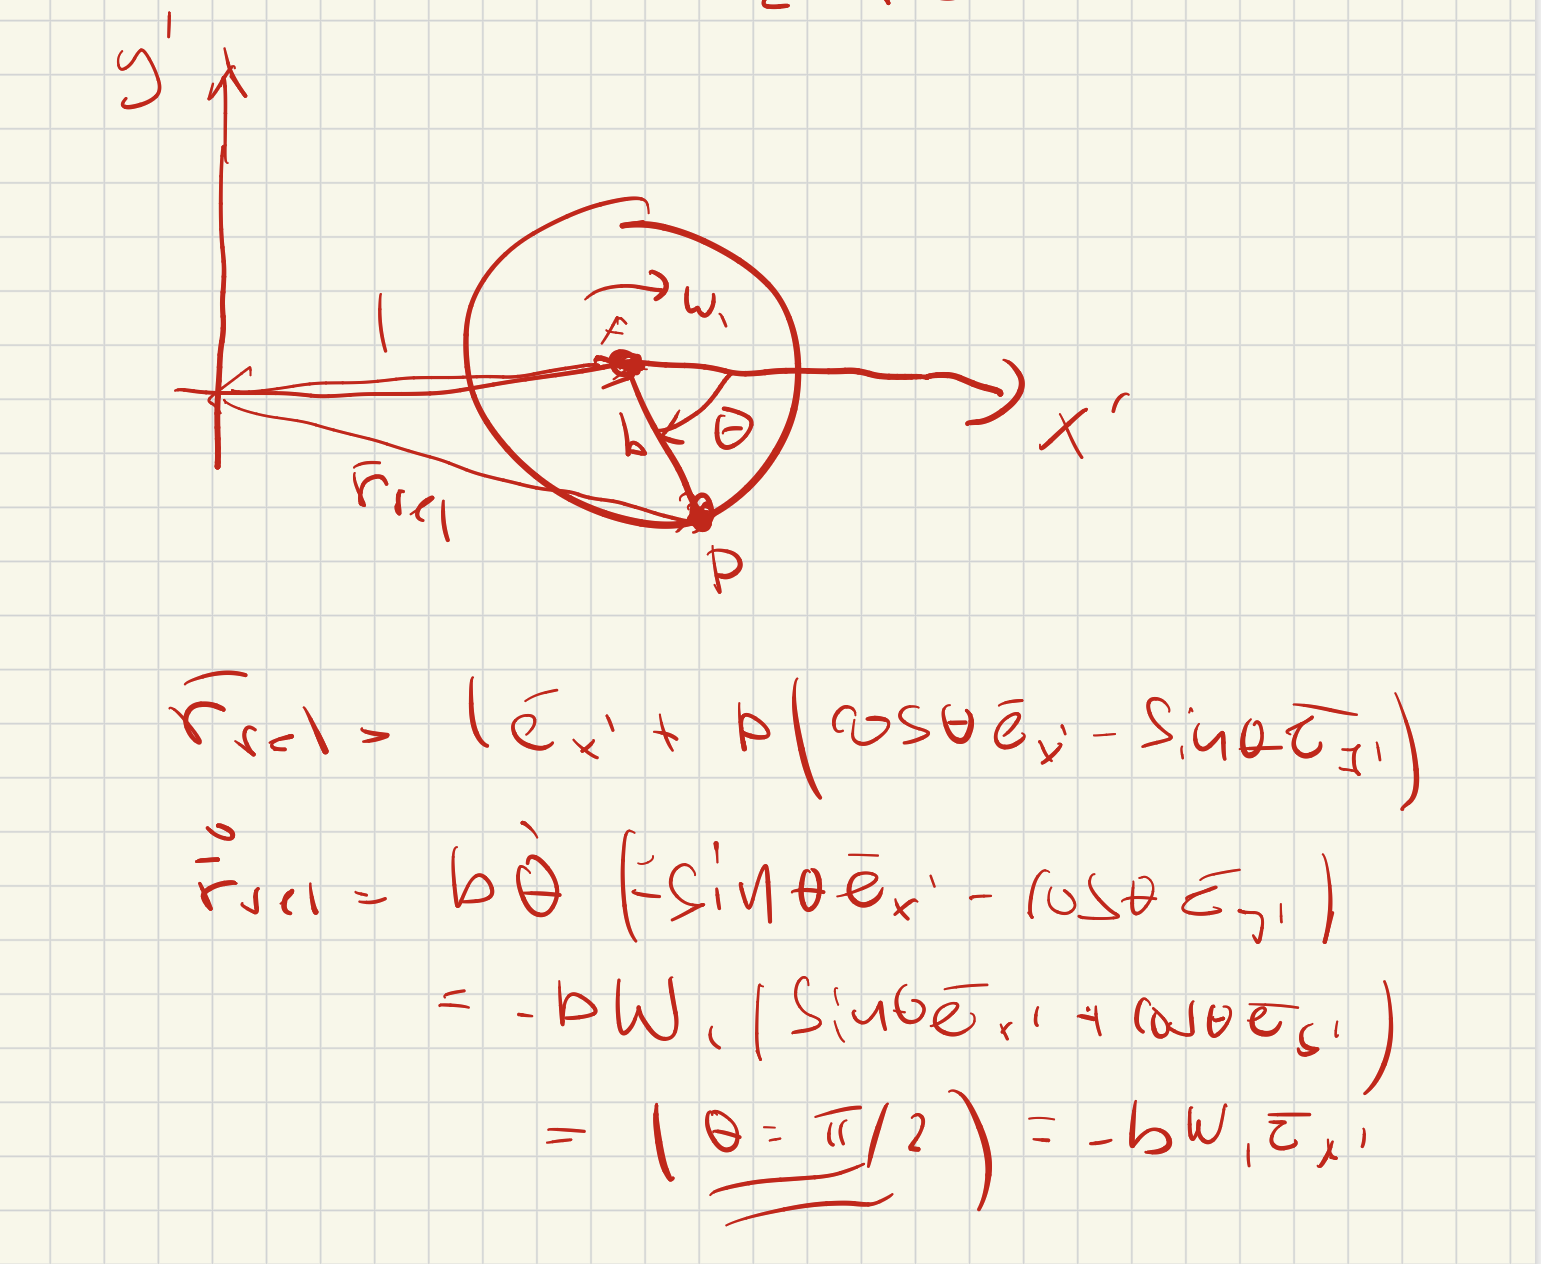
Varför undviker du bilden i #11 som AI har tagit fram med r_rel? Är det fel eller? Jag tror det blir samma som din men bara att vi får olika tecken på sinthetaey'
Ser ingen AI-bild.
Men hänger du med på vad jag gör.
PATENTERAMERA skrev:Ser ingen AI-bild.
Sorry jag skrev fel. Jag menade bilden från #11. Jag gör samma som du för det var exakt det AI skrev gällande #14 som du ej kommenterade något på.
PATENTERAMERA skrev:Men hänger du med på vad jag gör.
Alltså jag vill inte säga ja eler nej för vi missar varandra hela tiden. Om du gör vad jag säger i #14 så är det korrekt.
Den är ungefär som jag gjort men med theta definierad lite annorlunda.
PATENTERAMERA skrev:Den är ungefär som jag gjort men med theta definierad lite annorlunda.
Vad menar du? Jag hänger inte med. En annan sak som är oförståelig och konstig är varför theta=pi/2?
Vi inför theta för att kunna beskriva P:s läge mer generellt i det primmade systemet. Sedan vill vi ju specifikt betrakta det läge då theta = pi/2, det får man dock bara sätta in efter man gjort deriveringen.
PATENTERAMERA skrev:Vi inför theta för att kunna beskriva P:s läge mer generellt i det primmade systemet. Sedan vill vi ju specifikt betrakta det läge då theta = pi/2, det får man dock bara sätta in efter man gjort deriveringen.
1)Du menar att P:s läge varierar i det primmade system då cirkeln roterar relativt OA? radien b är inte konstant då P rör sig med skivan också.
2) men varför är theta=pi/2? Förstår ej syftet. Varför kan ej vinkeln vara 0?
1) Radien är b hos skivan hela tiden.
2) Vi vill ju specifikt titta på det läge som P har i det betraktade ögonblicket. I det betraktade ögonblicket så är theta = pi/2. AP är ju vinkelrät mot x’-axeln.
PATENTERAMERA skrev:1) Radien är b hos skivan hela tiden.
2) Vi vill ju specifikt titta på det läge som P har i det betraktade ögonblicket. I det betraktade ögonblicket så är theta = pi/2. AP är ju vinkelrät mot x’-axeln.
1) men vad är det som ändras hos P då så att vi måste bestämma en vinkel som varierar? Du skrev P:s läge och jag förstår inte vad läge är för P om b är alltid konstant hos skivan.
2) jaha du menar att theta =pi/2 som i figuren i #1 där AP är en linje som är vinkelrät x' axeln?
1) Skivan roterar relativt det primmade systemet. Då följer P med, förstås. Därför så ändras vinkeln theta över tid.
2) Ja.
PATENTERAMERA skrev:1) Skivan roterar relativt det primmade systemet. Då följer P med, förstås. Därför så ändras vinkeln theta över tid.
2) Ja.
Ok men P har alltså konstant radie från centrum i A , men koordinater för P ändras när skivan roterar relativt sången OA i det primmade systemet? Men varför säger de att w0 är konstant om vinkeln ändrar sig över tid?
Vinkelhastigheten är konstant, då ändrar sig vinkeln theta med tiden t (theta-prick = w0).
PATENTERAMERA skrev:Vinkelhastigheten är konstant, då ändrar sig vinkeln theta med tiden t (theta-prick = w0).
Aa ok. Då är jag med
