
Matrisen för linjära ekvationssystem för DE på Jordanform
Hej!
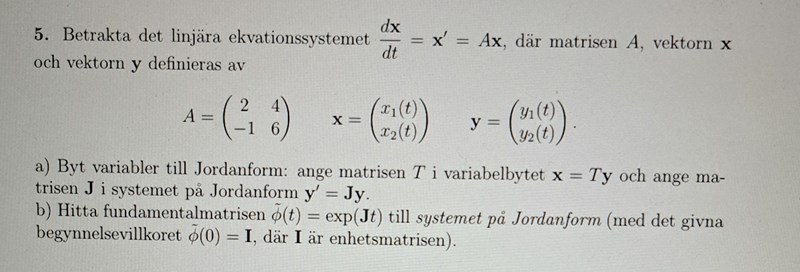
Jag vet inte hur man skall börja här i a) och skulle behöva ledtråd i b). Vad menas med jordanform?

Jordanform av en matris är en generalisering av matrisens diagonalisering.
Ifall matrisen är diagonaliserbar (d.v.s. ifall det finns en bas för som består av :s egenvektorer), så kan den skrivas på formen
, där och har tillhörande egenvektorer som sina kolonner.
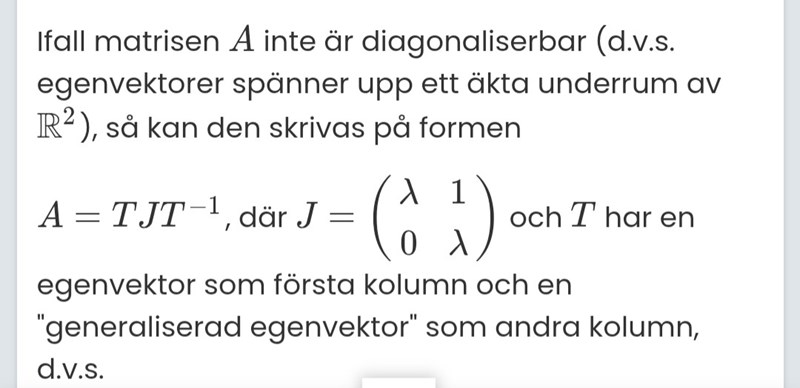
Ifall matrisen inte är diagonaliserbar (d.v.s. egenvektorer spänner upp ett äkta underrum av ), så kan den skrivas på formen
, där och har en egenvektor som första kolumn och en "generaliserad egenvektor" som andra kolumn, d.v.s.
- Första kolumnen i är vektorn som är en icke-trivial lösning till ekvationen
- Andra kolumnen i är vektorn som är en lösning till ekvationen
(OBS: Det är exakt egenvektorn från första punkten som ska stå i HL)
I denna uppgift är matrisen inte diagonaliserbar. Hitta alltså egenvärdet och tillhörande egenvektor . Därefter hitta den "generaliserade egenvektorn" . På så sätt kan du bilda basbytesmatrisen och matrisens jordanform
LuMa07 skrev:Jordanform av en matris är en generalisering av matrisens diagonalisering.
Ifall matrisen är diagonaliserbar (d.v.s. ifall det finns en bas för som består av :s egenvektorer), så kan den skrivas på formen
, där och har tillhörande egenvektorer som sina kolonner.
Ifall matrisen inte är diagonaliserbar (d.v.s. egenvektorer spänner upp ett äkta underrum av ), så kan den skrivas på formen
, där och har en egenvektor som första kolumn och en "generaliserad egenvektor" som andra kolumn, d.v.s.
- Första kolumnen i är vektorn som är en icke-trivial lösning till ekvationen
- Andra kolumnen i är vektorn som är en lösning till ekvationen
(OBS: Det är exakt egenvektorn från första punkten som ska stå i HL)
I denna uppgift är matrisen inte diagonaliserbar. Hitta alltså egenvärdet och tillhörande egenvektor . Därefter hitta den "generaliserade egenvektorn" . På så sätt kan du bilda basbytesmatrisen och matrisens jordanform
1) Yes men hur vet man om A är diagonaliserbar eller inte? Minns ej hur man såg det.
2) här nedan skriver du"egenvektorer spänner upp ett äkta underrum av R2 " , vad menar du med äkta "underrum av R2"? Jättebra förklaring annars.
3) det som är förvirrande är om man ska göra den där variabelbyte med x=Ty efter man har hittat egenvärden till A, v1 och generaliserade vektorer v2 eller v3 eller innan?