

Normalkrafterna i A och B och jämförelse mellan deras storlek
Hej!
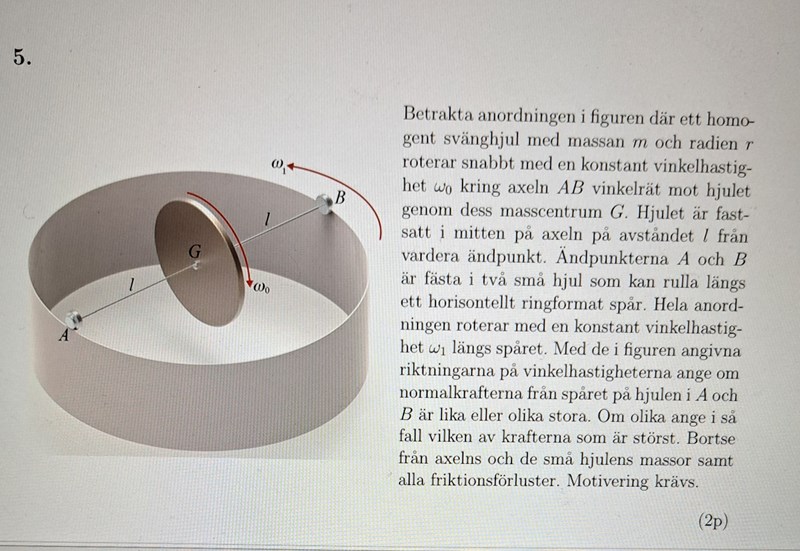
Jag undrar hur man kan börja här om man vet att N_A är uppåt och N_B är uppåt tillsammans med mg nedåt.

Allt är ju symmetriskt sett från masscentrum G så då borde väl alla krafter också vara symmetriska, eller?
Vet inte om det räcker som motivering.
Är osäker på mekaniken här, men krävs det inte krafter i A och B för att ändra svänghjulets rotationsaxel med vinkelhastigheten w1? Men de krafterna är ju i rät vinkel mot N_A och N_B så de förändrar nog inte normalkrafterna.
Klurig uppgift!

Använd att dH/dt = M, H = J•.
PATENTERAMERA skrev:Använd att dH/dt = M, H = J•.
Ja precis.
1)Vi ska använda H_Oprick=H_Oring+wS×H_O. Här tror jag att I_O är I_G tensor. Men sen när vi ska använda H_O=I_Ow så är w korppens vinkelhastighet dvs den där svänghjul med (w0ex, 0,0) ?
2) såhär gjorde jag
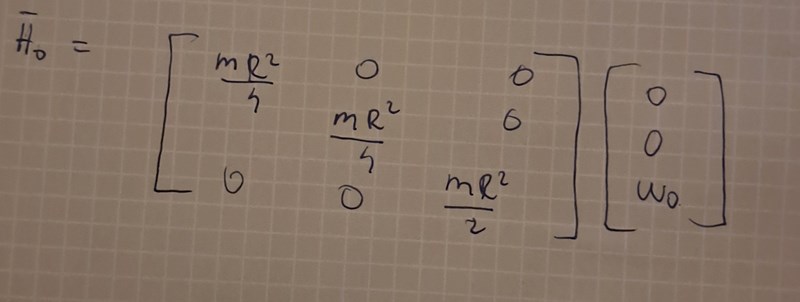
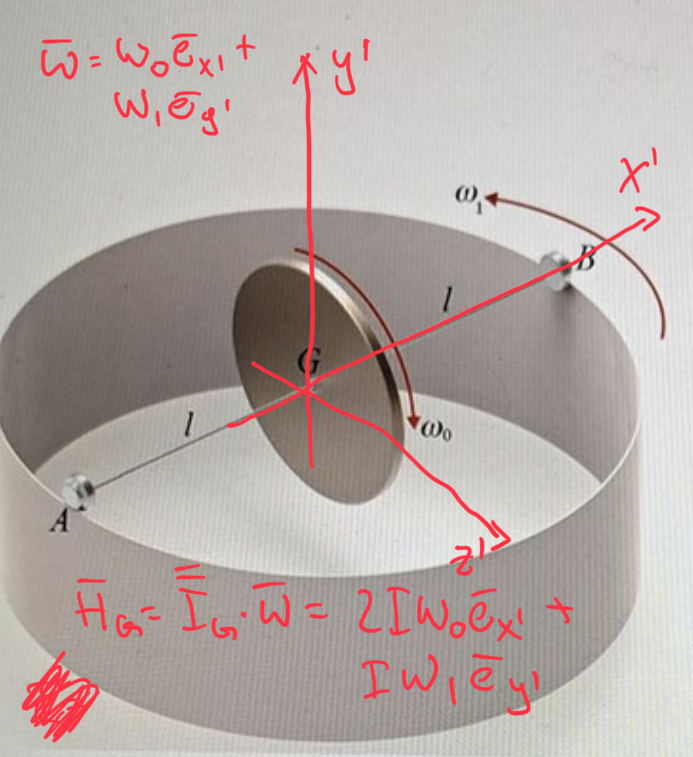 I = mR2/4.
PATENTERAMERA skrev:
I = mR2/4.
Så kroppens vinkelhastighet relativt det fixa rummet är w=w0ez+w1ey? där w0 är vinkelhast relativt det roterande systemet och och w1 är vinkelhastighet relativt fixa systemet.
w1 är det roterande koordinatsystemets (det primmade) vinkelhastighet relativt fixt system. w0 är hjulets vinkelhastighet relativt det roterande koordinatsystemet.
Hjulets vinkelhastighet relativt fixt system är w0 + w1 (vektoraddition).
PATENTERAMERA skrev:w1 är det roterande koordinatsystemets (det primmade) vinkelhastighet relativt fixt system. w0 är hjulets vinkelhastighet relativt det roterande koordinatsystemet.
Hjulets vinkelhastighet relativt fixt system är w0 + w1 (vektoraddition).
Aa ok så koordinatsystemet du ritade är alltså det roterande systemet? Jag har för mig att axlarna i G ej roterar.
Ja det roterar.
PATENTERAMERA skrev:Ja det roterar.
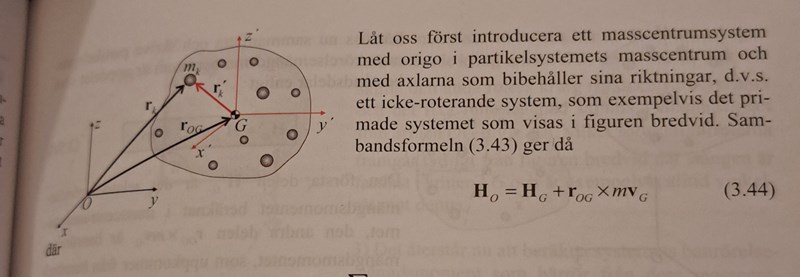
Men i teorin så roterar inte axlarna i G så hur är det möjligt??jag utgår från den här.
Vad menar du med axlarna i G? Axeln AB genom G roterar och sammanfaller i min figur med x’-axeln.
PATENTERAMERA skrev:Vad menar du med axlarna i G? Axeln AB genom G roterar och sammanfaller i min figur med x’-axeln.
Jag antar att G roterar i det rörliga systemet (primmade då) men axlarna i G roterar ej i det icke primmade systemet. Det är vad jag förstår från teoriavsnittet i #10.
G är en punkt; punkter roterar inte.
PATENTERAMERA skrev:G är en punkt; punkter roterar inte.
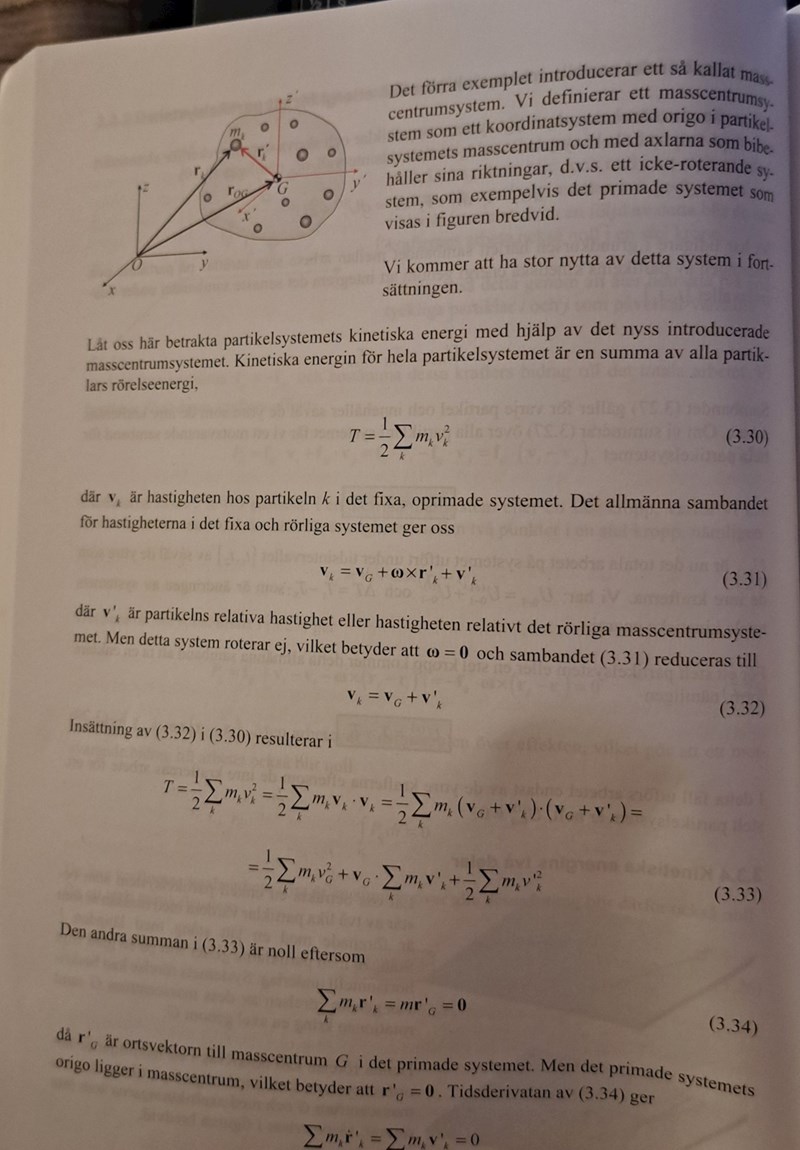
Men här säger att systemet roterar inte. Hur går det ihop med vår uppgift?
Varför skulle detta hänga ihop med vår uppgift?
PATENTERAMERA skrev:Varför skulle detta hänga ihop med vår uppgift?
Därför att masscentrumsystemet roterar väl ej kring det primmade system då v_g'=0? Ai säger att i vårt problem så roterar inte G och därför är v_G=0 men kroppen roterar relativt primmade systemet så v_G' är skild från noll.
Som sagt, G är en punkt, och punkter kan inte rotera.
G har hastigheten noll i både fixa systemet och det primmade systemet. Är det detta du menar?
PATENTERAMERA skrev:Som sagt, G är en punkt, och punkter kan inte rotera.
G har hastigheten noll i både fixa systemet och det primmade systemet. Är det detta du menar?
Ja så sa AI också om att G är en punkt och den roterar inte. Men alla andra punkter kan mycket väl rotera , det här gäller ju endast för G eller ska man tänka att andra punkter roterar ej heller?
Ja den har noll i det fixa systemet och i beviset i #14 sammanfaller ju G med G' så hastigheten i G' är ju även noll. Men i vårt fall (denna inläggs uppgift ) verkar det vara så att vG' är skild från noll?
Nej, G står still. vG = 0. aG = 0.
PATENTERAMERA skrev:Nej, G står still. vG = 0. aG = 0.
1)och alla andra punkter också?
2)Men är G:s hastighet även noll i det primmade systemet också? i beviset är den ju det, men hur blir det i vår uppgift?
1) Det är bara G som står stilla. Andra punkter i hjulet rör på sig.
2) Ja G har hastighet och acceleration noll också relativt det primmade systemet.
PATENTERAMERA skrev:1) Det är bara G som står stilla. Andra punkter i hjulet rör på sig.
2) Ja G har hastighet och acceleration noll också relativt det primmade systemet.
1) Ok jag förstår.
2) Ok , för att om G har hastighet och acceleration noll relativt det primmade systemet så är vinkelhastighet lika med 0, men i vår uppgift är vinkelhastighet för G relativt axeln AB icke noll,varför då?
Fysiker19 skrev:PATENTERAMERA skrev:1) Det är bara G som står stilla. Andra punkter i hjulet rör på sig.
2) Ja G har hastighet och acceleration noll också relativt det primmade systemet.
1) Ok jag förstår.
2) Ok , för att om G har hastighet och acceleration noll relativt det primmade systemet så är vinkelhastighet lika med 0, men i vår uppgift är vinkelhastighet för G relativt axeln AB icke noll,varför då?
?
2) Nej, vinkelhastigheten hos hjulet behöver inte vara noll bara för att G ligger still.
PATENTERAMERA skrev:2) Nej, vinkelhastigheten hos hjulet behöver inte vara noll bara för att G ligger still.
Men i #10 så är w=0 då systemet roterar inte och i vårt fall så roterar ej G relativt det primmade systemet vilket innebär w relativt det rörliga systemet är 0
I #10 så är vinkelhastigheten hos det primmade systemet noll. Det gäller inte här då det primmade systemets vinkelhastighet är w1ey’. Hjulets vinkelhastighet relativt det primmade systemet är w0ex’.
